
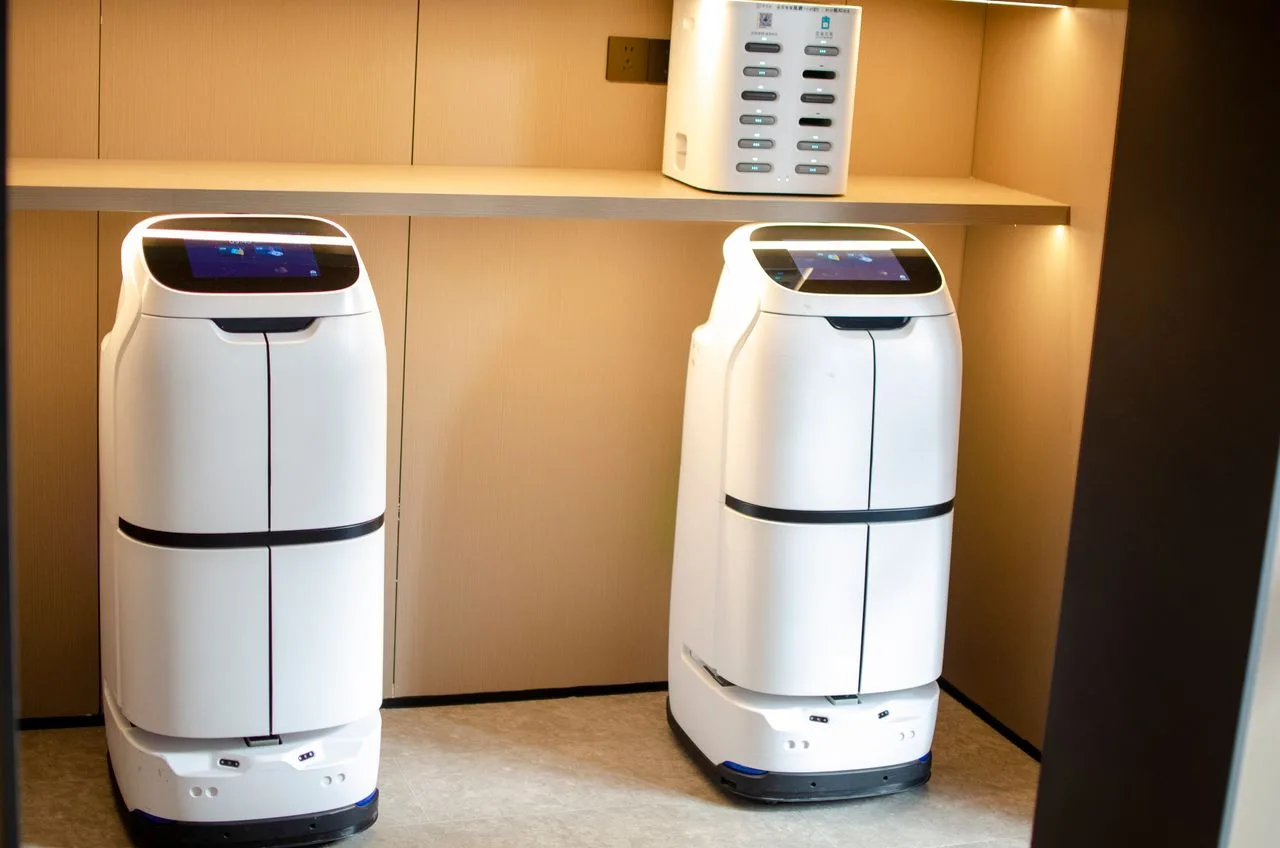

Hoeveel ruimte heeft een serveerrobot nodig?
Een serveerrobot heeft meer ruimte nodig dan alleen zijn eigen breedte. Je moet ook rekening houden met een veilige doorgang, bochten, uitgeschoven stoelen, tegemoetkomende gasten en voldoende ruimte bij stopplaatsen. De benodigde doorgangsbreedte verschilt bovendien sterk per model. Een compacte serveerrobot kan door een doorgang vanaf ongeveer 49 tot 55 centimeter rijden, terwijl grotere modellen minimaal 70 tot 75 centimeter nodig kunnen hebben.
Toch zegt alleen de smalste doorgang niet genoeg. Een route die op papier breed genoeg lijkt, kan tijdens de lunch- of dinerdrukte alsnog onpraktisch zijn. Daarom beoordeelt INNO-WAY Robotics niet alleen de afmetingen, maar de volledige route door jouw restaurant.
Inhoudsopgave
- Welke afmetingen zijn belangrijk?
- Hoe breed moet een doorgang zijn?
- Extra ruimte voor gasten en medewerkers
- Hoeveel ruimte is nodig bij bochten?
- Wat doet een serveerrobot bij obstakels?
- Hoeveel ruimte is nodig voor het laadstation?
- Wat betekent vloeroppervlak voor de inzet?
- Zo meet je jouw restaurant op
- Voorbeeld van een geschikte restaurantindeling
- Veelgestelde vragen
Welke afmetingen van een serveerrobot zijn belangrijk?
Bij het beoordelen van de beschikbare ruimte zijn verschillende afmetingen en praktijksituaties van belang. Kijk daarom niet alleen naar de breedte van de robot.
Breedte
De breedte bepaalt of een serveerrobot door rechte gangen, deuropeningen en ruimtes tussen tafels kan rijden. Dit is meestal het eerste getal waar horecaondernemers naar kijken.
De fysieke robotbreedte is echter niet hetzelfde als de minimale doorgangsbreedte. Een robot van 38 centimeter breed heeft bijvoorbeeld extra ruimte nodig om veilig te kunnen navigeren en kleine koerscorrecties uit te voeren.
Lengte
De lengte van de robot is vooral belangrijk bij bochten, kruisingen en het keren. Een lang model kan probleemloos door een rechte gang rijden, maar heeft bij een scherpe hoek meer vrije ruimte nodig.
Controleer daarom niet alleen de smalste doorgang, maar ook de ruimte vóór en na iedere bocht.
Hoogte
De hoogte heeft meestal weinig invloed op de route, maar kan belangrijk zijn bij lage doorgangen, uitstekende werkbladen of objecten die over het gangpad hangen.
Let ook op uitstekende dienbladen, decoratie, tafelranden en andere obstakels op verschillende hoogtes.
Draaistraal en draairuimte
De benodigde draairuimte is afhankelijk van:
- de lengte en breedte van het model;
- de hoek van de bocht;
- de positie van tafels en stoelen;
- de ingestelde route;
- de mogelijkheid om ruim in te sturen;
- de aanwezigheid van gasten of medewerkers.
Een robot hoeft niet altijd volledig om zijn eigen as te draaien. Vaak volgt hij een vloeiende route door de ruimte. Een scherpe hoek van 90 graden vraagt daardoor meer ruimte dan een geleidelijke bocht.
Minimale doorgangsbreedte
De minimale doorgangsbreedte is de kleinste vrije breedte waarbinnen een robot volgens de productspecificaties kan navigeren.
Deze waarde geldt doorgaans voor een gecontroleerde doorgang zonder uitgeschoven stoelen, tassen, kinderwagens of tegemoetkomend verkeer. In een actief restaurant is daarom meestal extra marge nodig.
Ruimte bij stopplaatsen
Bij een stopplaats moet een gast of medewerker veilig bij de plateaus of compartimenten kunnen komen. Plaats een stoppunt daarom niet:
- midden in een druk gangpad;
- direct achter een deur;
- vlak voor een nooduitgang;
- in een scherpe bocht;
- op een plaats waar stoelen naar achteren schuiven.
Een goede stopplaats biedt ruimte voor de robot én voor de persoon die gerechten pakt of lege borden terugplaatst.
Hoe breed moet een doorgang voor een serveerrobot zijn?
De benodigde breedte is modelafhankelijk. Compacte modellen zijn ontwikkeld voor smallere horecaroutes, terwijl grotere modellen meer laadcapaciteit, afgesloten compartimenten of extra presentatiemogelijkheden bieden.
Onderstaande vergelijking toont de afmetingen van relevante serveer- en servicerobots uit het assortiment van INNO-WAY Robotics.
| Model | Robotbreedte | Minimale doorgangsbreedte | Draairuimte |
|---|---|---|---|
| Keenon T11 | 38,4 cm | 49 cm | Op locatie testen |
| Keenon T8 | 38,4 cm | 55 cm | Op locatie testen |
| Keenon T10 | 48,6 cm | 59 cm | Op locatie testen |
| Keenon T9 Pro | 50 cm | 70 cm | Op locatie testen |
| Keenon W3 | 45,9 cm | 70 cm | Op locatie testen |
| Keenon T3 | 49,6 cm | 75 cm | Op locatie testen |
De Keenon T8 meet 38,4 × 46,8 × 111,1 centimeter en heeft volgens KEENON een minimale doorgangsbreedte van 55 centimeter. Daarmee is dit model bijzonder geschikt voor restaurants met compacte gangpaden.
De Keenon T11 is eveneens 38,4 centimeter breed en kan volgens de fabrikant door doorgangen vanaf 49 centimeter rijden. Daarmee is dit binnen deze vergelijking het model met de kleinste opgegeven minimale doorgangsbreedte.
De Keenon T10 is 48,6 centimeter breed en heeft een opgegeven minimale doorgangsbreedte van 59 centimeter. Dit model combineert transport met een groot interactief scherm en is daardoor interessant wanneer zichtbaarheid en gastinteractie belangrijk zijn.
De Keenon T9 Pro heeft afmetingen van circa 50 × 52,7 × 126,6 centimeter. Voor dit type platform geeft KEENON een minimale doorgangsbreedte van 70 centimeter op.
De Keenon W3 is 45,9 centimeter breed en heeft een minimale doorgangsbreedte van 70 centimeter. Het gesloten ontwerp is vooral gericht op veilige bezorging, roomservice en levering tussen verschillende afdelingen of verdiepingen.
De grotere Keenon T3 is 49,6 centimeter breed, maar door zijn lengte en gesloten constructie bedraagt de minimale doorgangsbreedte 75 centimeter.
Belangrijk: een minimale doorgangsbreedte is geen garantie dat een model overal in jouw restaurant praktisch kan rijden. Bij drukke routes, scherpe bochten en tegemoetkomend verkeer is extra marge verstandig.
Waarom gasten en medewerkers extra ruimte nodig hebben
Een restaurant is geen statische testomgeving. Stoelen bewegen, medewerkers lopen met dienbladen en gasten plaatsen soms onverwacht een tas in het gangpad. De praktisch benodigde route is daarom meestal breder dan de technische minimumwaarde.
Tegemoetkomend verkeer
Wanneer een serveerrobot en een medewerker elkaar regelmatig moeten passeren, is een doorgang die precies aan de minimale productspecificatie voldoet vaak te krap.
De robot kan dan veilig stoppen, maar het werkproces wordt trager. Een bredere passage voorkomt opstoppingen en maakt de samenwerking tussen medewerkers en robot natuurlijker.
Stoelen die naar achteren schuiven
Meet niet alleen de afstand tussen lege tafels. Meet ook hoe ver stoelen naar achteren komen wanneer gasten erop zitten of opstaan.
Een doorgang van 80 centimeter kan in een lege zaak ruim lijken, maar tijdens een volle avond worden teruggebracht tot minder dan 60 centimeter.
Tassen en kinderwagens
Tassen, jassen, kinderstoelen en kinderwagens kunnen een geplande route tijdelijk blokkeren. Zorg daarom dat de belangrijkste route niet volledig afhankelijk is van één krap punt.
In sommige restaurants is het verstandig om een alternatieve route of bredere hoofdroute in te stellen.
Serveer- en keukenmedewerkers
Medewerkers moeten zich niet voortdurend tegen een wand of tafel hoeven drukken om de robot te laten passeren. Dat vermindert het gebruiksgemak en kan leiden tot irritatie.
De beste situatie ontstaat wanneer de robot repeterende transportbewegingen overneemt zonder de natuurlijke looproutes van het team te verstoren.
Tijdelijke obstakels
Denk ook aan:
- schoonmaakwagens;
- dozen en kratten;
- mobiele kinderstoelen;
- krijtborden;
- extra tafels;
- afvalcontainers;
- tijdelijke decoratie.
Neem deze obstakels mee in de beoordeling, zeker wanneer ze tijdens openingsuren regelmatig op de route staan.
Hoeveel ruimte heeft een serveerrobot nodig bij bochten?
Bij bochten is niet alleen de breedte, maar ook de lengte van de serveerrobot belangrijk. Hoe scherper de bocht, hoe meer ruimte nodig is om de route vloeiend te volgen.
Rechte doorgang
Een lange, rechte route is doorgaans het eenvoudigst. Wanneer de gang overal minstens de minimale doorgangsbreedte heeft en vrij blijft van obstakels, kan de robot efficiënt heen en weer rijden.
Hoek van 90 graden
Bij een hoek van 90 graden moet de robot voldoende ruimte hebben om in te sturen. Een smalle gang die direct overgaat in een tweede smalle gang kan daardoor een knelpunt vormen, ook als beide gangen afzonderlijk breed genoeg zijn.
Verplaats in zo’n situatie bijvoorbeeld een tafel, stoel of plantenbak om de binnen- of buitenbocht vrij te maken.
Scherpe bochten
Een scherpe bocht rond een muur, bar of tafelgroep vraagt om een praktijkmeting. Vooral langere modellen kunnen met de voorzijde al de nieuwe richting in rijden terwijl de achterzijde nog door de oude doorgang beweegt.
Kruisingen
Een kruising is bij voorkeur ruimer dan een gewone gang. Hier kunnen de robot, medewerkers en gasten vanuit meerdere richtingen samenkomen.
Plaats stopplaatsen daarom niet direct op een kruising.
U-bochten en keren
Moet de robot aan het einde van een route omkeren, dan is daar extra vrije ruimte nodig. Soms kan een route slimmer worden ingericht als lus, zodat de robot niet op een krap eindpunt hoeft te draaien.
Positie van tafels
Een kleine aanpassing in de tafelopstelling kan een groot verschil maken. Het enkele centimeters verschuiven van een tafel kan voldoende zijn om een bocht vloeiender en betrouwbaarder te maken.
Tijdens een locatiebeoordeling kijkt INNO-WAY Robotics daarom niet alleen naar de robot, maar ook naar praktische optimalisaties in de inrichting.
Wat doet een serveerrobot bij obstakels?
Moderne serveerrobots gebruiken sensoren en camerasystemen om mensen en objecten op hun route te herkennen. Afhankelijk van het model, de situatie en de beschikbare ruimte kan een robot verschillende acties uitvoeren.
Vertragen
Wanneer een persoon of object dicht bij de route komt, kan de robot zijn snelheid verlagen. Hierdoor blijft de beweging voorspelbaar voor gasten en medewerkers.
Stoppen
Wanneer veilig passeren niet mogelijk is, stopt de robot. Hij wacht totdat de route weer vrij is en vervolgt daarna zijn taak.
Omrijden
Als de inrichting en routeplanning dit toelaten, kan een robot om een obstakel heen navigeren. Hiervoor moet naast het object wel voldoende vrije ruimte aanwezig zijn.
In een gang die slechts net breed genoeg is, kan de robot meestal niet omrijden en zal hij wachten.
Wachten
Een robot kan tijdelijk wachten op een gast, medewerker of bewegend obstakel. Dit is veilig, maar veel wachttijd vermindert de efficiëntie.
Wanneer een robot tijdens een test regelmatig moet wachten, is het verstandig de route of inrichting aan te passen.
Veiligheidsafstand bewaren
De robot houdt tijdens het rijden afstand tot mensen, meubels en andere objecten. Daarom is de benodigde doorgang altijd breder dan de fysieke robot zelf.
Een serveerrobot van 38,4 centimeter breed heeft dus niet automatisch genoeg aan een gang van 39 centimeter.
Hoeveel ruimte is nodig voor het laadstation?
Naast de rijroute heeft een serveerrobot een vaste en goed bereikbare laadlocatie nodig. De exacte opstelling verschilt per model, maar een geschikte laadplek voldoet aan een aantal praktische voorwaarden.
Een vaste positie
Plaats het laadstation bij voorkeur op een vaste locatie. Zo weet de robot waar hij moet opladen en blijft de aanrijroute herkenbaar en beschikbaar.
Een geschikt stopcontact
Het laadpunt moet in de buurt van een passend stopcontact worden geplaatst. Vermijd losse verlengsnoeren op looproutes.
De laadstations voor verschillende Keenon-modellen zijn compact. Het CP1-laadstation voor onder andere de T3, T8 en T10 meet volgens de productinformatie circa 31 × 22 × 15 centimeter. Het station zelf neemt dus weinig vloeroppervlak in, maar de robot moet het wel recht en zonder obstakels kunnen benaderen.
Een vrije aanrijroute
Zet geen dozen, kratten of afvalbakken voor het laadstation. Ook wanneer de robot automatisch naar het laadpunt rijdt, moet de laatste aanrijbeweging vrij blijven.
Ventilatie en bescherming
Kies een droge, goed geventileerde locatie waar het laadstation beschermd is tegen stoten, vocht, schoonmaakwater en intensief intern verkeer.
Geen hinder voor gasten
Een laadpunt hoeft niet prominent in het restaurant te staan. Een plek nabij de keuken, uitgifte of personeelsruimte is vaak praktischer, zolang de robot zelfstandig kan aanrijden.
Bereikbaar voor onderhoud en service
Zorg dat medewerkers en servicetechnici bij de robot en het laadstation kunnen komen. Plaats het systeem niet volledig ingesloten tussen vaste kasten of apparatuur.
Is het vloeroppervlak van het restaurant bepalend?
Niet alleen het aantal vierkante meters bepaalt of een serveerrobot geschikt is. De kwaliteit van de route is vaak belangrijker dan het totale vloeroppervlak.
Een restaurant van 300 vierkante meter met veel smalle doorgangen en scherpe hoeken kan minder geschikt zijn dan een restaurant van 150 vierkante meter met één duidelijke route van keuken naar tafels.
Let vooral op:
- de afstand tussen keuken en tafels;
- het aantal terugkerende transportbewegingen;
- de breedte van de hoofdroute;
- het aantal bochten;
- de drukte op de route;
- de positie van deuren;
- drempels en vloerwisselingen;
- geschikte stopplaatsen.
Een serveerrobot levert de meeste waarde wanneer hij veel repeterende loopbewegingen kan overnemen via een voorspelbare en goed ingerichte route.
Lees ook: Is mijn restaurant geschikt voor een serveerrobot?
Zo meet je jouw restaurant op
Je kunt vooraf zelf een eerste inventarisatie uitvoeren. Gebruik bij voorkeur een rolmaat of laserafstandsmeter en meet tijdens een realistische tafelopstelling.
1. Meet de smalste doorgangen
Meet alle mogelijke routes tussen de keuken, uitgifte, bar, tafels en afruimlocatie.
Noteer steeds de kleinste vrije breedte. Meet niet van tafelblad tot tafelblad, maar tussen de onderdelen die daadwerkelijk het gangpad beperken, zoals stoelpoten, wanden of kasten.
2. Meet deuren en deuropeningen
Meet de vrije opening wanneer de deur volledig geopend is. Houd rekening met deurklinken, deurdrangers en de draairichting.
Een deur van 80 centimeter breed biedt niet altijd 80 centimeter vrije doorgang.
3. Meet de bochten
Meet bij iedere bocht zowel de aanrijroute als de ruimte na de hoek. Noteer scherpe hoeken en plaatsen waar de robot mogelijk moet keren.
4. Noteer drempels en hoogteverschillen
Controleer:
- de hoogte van drempels;
- hellingen;
- vloermatten;
- overgangen tussen vloertypen;
- kabelgoten;
- oneffenheden.
Ook een brede route kan ongeschikt zijn wanneer de vloer overgang te steil of instabiel is.
5. Controleer de werkelijke stoelposities
Schuif stoelen naar een realistische positie alsof het restaurant volledig bezet is. Meet daarna opnieuw de vrije doorgang.
Doe dit vooral bij tafels waar gasten vaak lang blijven zitten of veel bagage meenemen.
6. Bepaal de stopplaatsen
Kies plaatsen waar de robot veilig kan stoppen en waar medewerkers of gasten de plateaus goed kunnen bereiken.
Zorg dat de robot bij een stopplaats niet de volledige hoofdroute blokkeert.
7. Kies een laadlocatie
Bepaal waar het laadstation kan staan. Controleer het stopcontact, de aanrijroute en de beschikbare ruimte wanneer de robot daadwerkelijk aan het station staat.
8. Test tijdens piekdrukte
Een route die vóór opening perfect werkt, kan tijdens de drukste service anders functioneren. Test daarom bij voorkeur met een realistische bezetting.
Let tijdens de test op:
- hoe vaak de robot moet stoppen;
- waar medewerkers moeten uitwijken;
- welke stoelen de route beperken;
- waar gasten onverwacht oversteken;
- hoe lang een volledige rit duurt.
Praktijkvoorbeeld: van 65 centimeter naar een werkbare route
Stel dat de smalste doorgang in een restaurant 65 centimeter breed is.
Op basis van alleen de technische doorgangsbreedte lijken de Keenon T11, T8 en T10 mogelijk geschikt. De T9 Pro, W3 en T3 vallen op dat punt af, omdat hun opgegeven minimale doorgangsbreedte 70 tot 75 centimeter bedraagt.
Toch is 65 centimeter niet automatisch ruim genoeg voor een succesvolle inzet. Wanneer gasten hun stoelen vijf centimeter naar achteren schuiven, blijft nog maar 60 centimeter over. Staat er vervolgens een tas naast een stoel, dan kan de route tijdelijk volledig blokkeren.
Een mogelijke oplossing is:
- één tafel tien centimeter verplaatsen;
- de robotroute aan één zijde van de ruimte houden;
- een stopplaats buiten de hoofdgang instellen;
- medewerkers een aparte looprichting laten gebruiken;
- tijdens drukke momenten geen kinderstoelen op de route plaatsen.
Door deze beperkte aanpassingen kan een route die eerst twijfelachtig was toch praktisch bruikbaar worden.
De beste modelkeuze volgt dus niet alleen uit een productspecificatie. Ze ontstaat uit de combinatie van robotafmetingen, laadcapaciteit, gewenste taken en jouw werkelijke inrichting.
Voorbeeldplattegrond van een serveerrobotroute
Een eenvoudige plattegrond kan er als volgt uitzien:
┌──────────────────────────────────────────────┐
│ KEUKEN                                      │
│ [Uitgifte] ● Start- en stopplaats           │
│     │                                        │
│     │ Hoofdroute                             │
│     ▼                                        │
│  Tafel 1       Tafel 2       Tafel 3         │
│     ●             ●             ●            │
│     │             │             │            │
│     └─────────────┴─────────────┘            │
│                    │                         │
│              Ruime keerzone                  │
│                    │                         │
│ [Laadpunt] ◉      Uitgang                    │
└──────────────────────────────────────────────┘
In een goede plattegrond worden minimaal deze onderdelen aangegeven:
- keuken of uitgiftepunt;
- vaste hoofdroute;
- stopplaatsen;
- laadpunt;
- deuren en drempels;
- scherpe bochten;
- smalle doorgangen;
- mogelijke tijdelijke obstakels.
Een professionele locatiebeoordeling vertaalt deze plattegrond vervolgens naar een werkbare robotroute en een passende modelkeuze.
Veelgestelde vragen over de benodigde ruimte
Wat is de minimale doorgangsbreedte voor een serveerrobot?
Dat verschilt per model. Binnen het besproken assortiment lopen de opgegeven minimale doorgangsbreedtes uiteen van 49 centimeter voor de Keenon T11 tot 75 centimeter voor de Keenon T3. In een druk restaurant is extra marge meestal wenselijk.
Kan een serveerrobot door een deur?
Ja, zolang de vrije deuropening breed genoeg is en de robot de deur veilig kan passeren. Meet de werkelijke vrije opening en controleer ook de ruimte vóór en na de deur.
Een handmatig gesloten deur moet uiteraard worden geopend, tenzij de locatie beschikt over een geschikte automatische integratie.
Hoeveel draairuimte heeft een serveerrobot nodig?
Dat hangt af van de afmetingen van het model, de hoek van de bocht en de inrichting. Er bestaat daarom niet één betrouwbare universele maat. De bochten en keerpunten moeten als onderdeel van de volledige route worden getest.
Kan een serveerrobot tussen bezette tafels rijden?
Dat kan wanneer de vrije doorgang ook met uitgeschoven stoelen voldoende breed blijft. Meet daarom niet alleen in een leeg restaurant, maar controleer de route bij een realistische bezetting.
Heeft een serveerrobot een vaste route nodig?
Een serveerrobot werkt met vooraf ingestelde locaties en routes, maar gebruikt sensoren en navigatiesoftware om veilig door de omgeving te bewegen. Afhankelijk van het model kan hij vertragen, stoppen of een obstakel omzeilen wanneer daar voldoende ruimte voor is.
Waar plaats je het laadstation?
Plaats het laadstation op een droge, vaste en goed bereikbare locatie met een vrije aanrijroute en een geschikt stopcontact. Een plek nabij de keuken of personeelsruimte is vaak praktisch, zolang de robot gasten en medewerkers niet hindert.
Conclusie: hoeveel ruimte heb je werkelijk nodig?
Een serveerrobot heeft meer ruimte nodig dan zijn fysieke breedte. Afhankelijk van het model ligt de technische minimale doorgangsbreedte grofweg tussen 49 en 75 centimeter. In de dagelijkse horecapraktijk moet je daarnaast rekening houden met bochten, bezette stoelen, medewerkers, gasten en tijdelijke obstakels.
Een compacte robot is niet automatisch de beste keuze en een krappe route is niet automatisch ongeschikt. De doorslaggevende vraag is welke robot binnen jouw inrichting de gewenste taken veilig, betrouwbaar en efficiënt kan uitvoeren.
Laat daarom niet alleen de vierkante meters, maar de volledige route beoordelen.
Laat jouw locatie beoordelen
Wil je weten welke serveerrobot daadwerkelijk door jouw restaurant kan rijden? Laat INNO-WAY Robotics jouw doorgangen, bochten, stopplaatsen en laadlocatie beoordelen. Je ontvangt praktisch advies over het geschikte model en de beste route voor jouw situatie.
Vraag een locatiebeoordeling of demonstratie aan
Nog aan het oriënteren?


